الروبوتات البشرية والروبوتات ذات الأرجل
روبوتات بهيئة بشرية أو بأرجل تهدف إلى العمل في الأماكن البشرية؛ وفي 2026 تبدأ عمليات نشر تجريبية في مصانع السيارات.
- 1973
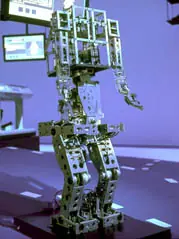
النسخة الأولى
إيتشيرو كاتو (جامعة واسيدا) — WABOT-1
الصورة: Photographer not credited; WABOT-1 by Waseda University Humanoid Research Labor… · Copyright NTT InterCommunication Center… · NTT InterCommunication Center exhibition archive - 2000
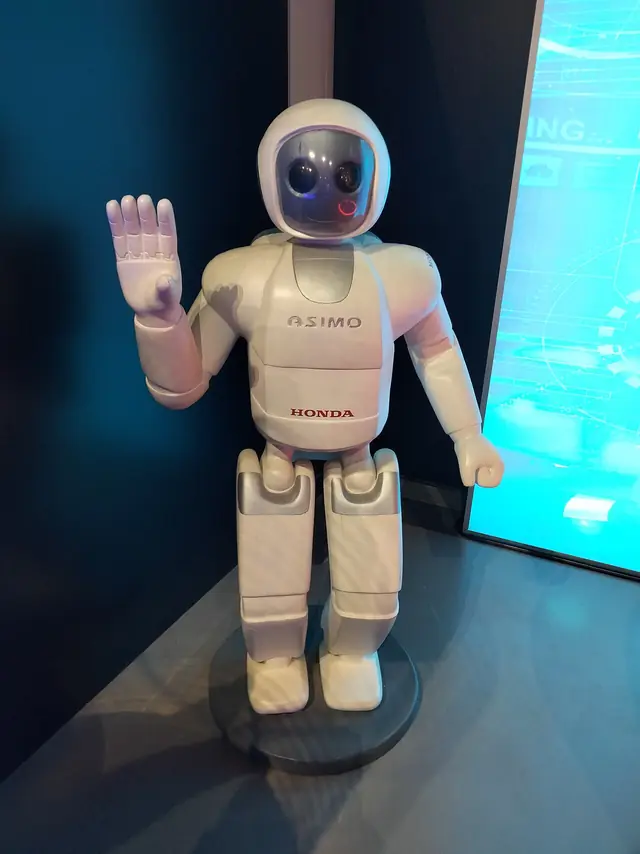
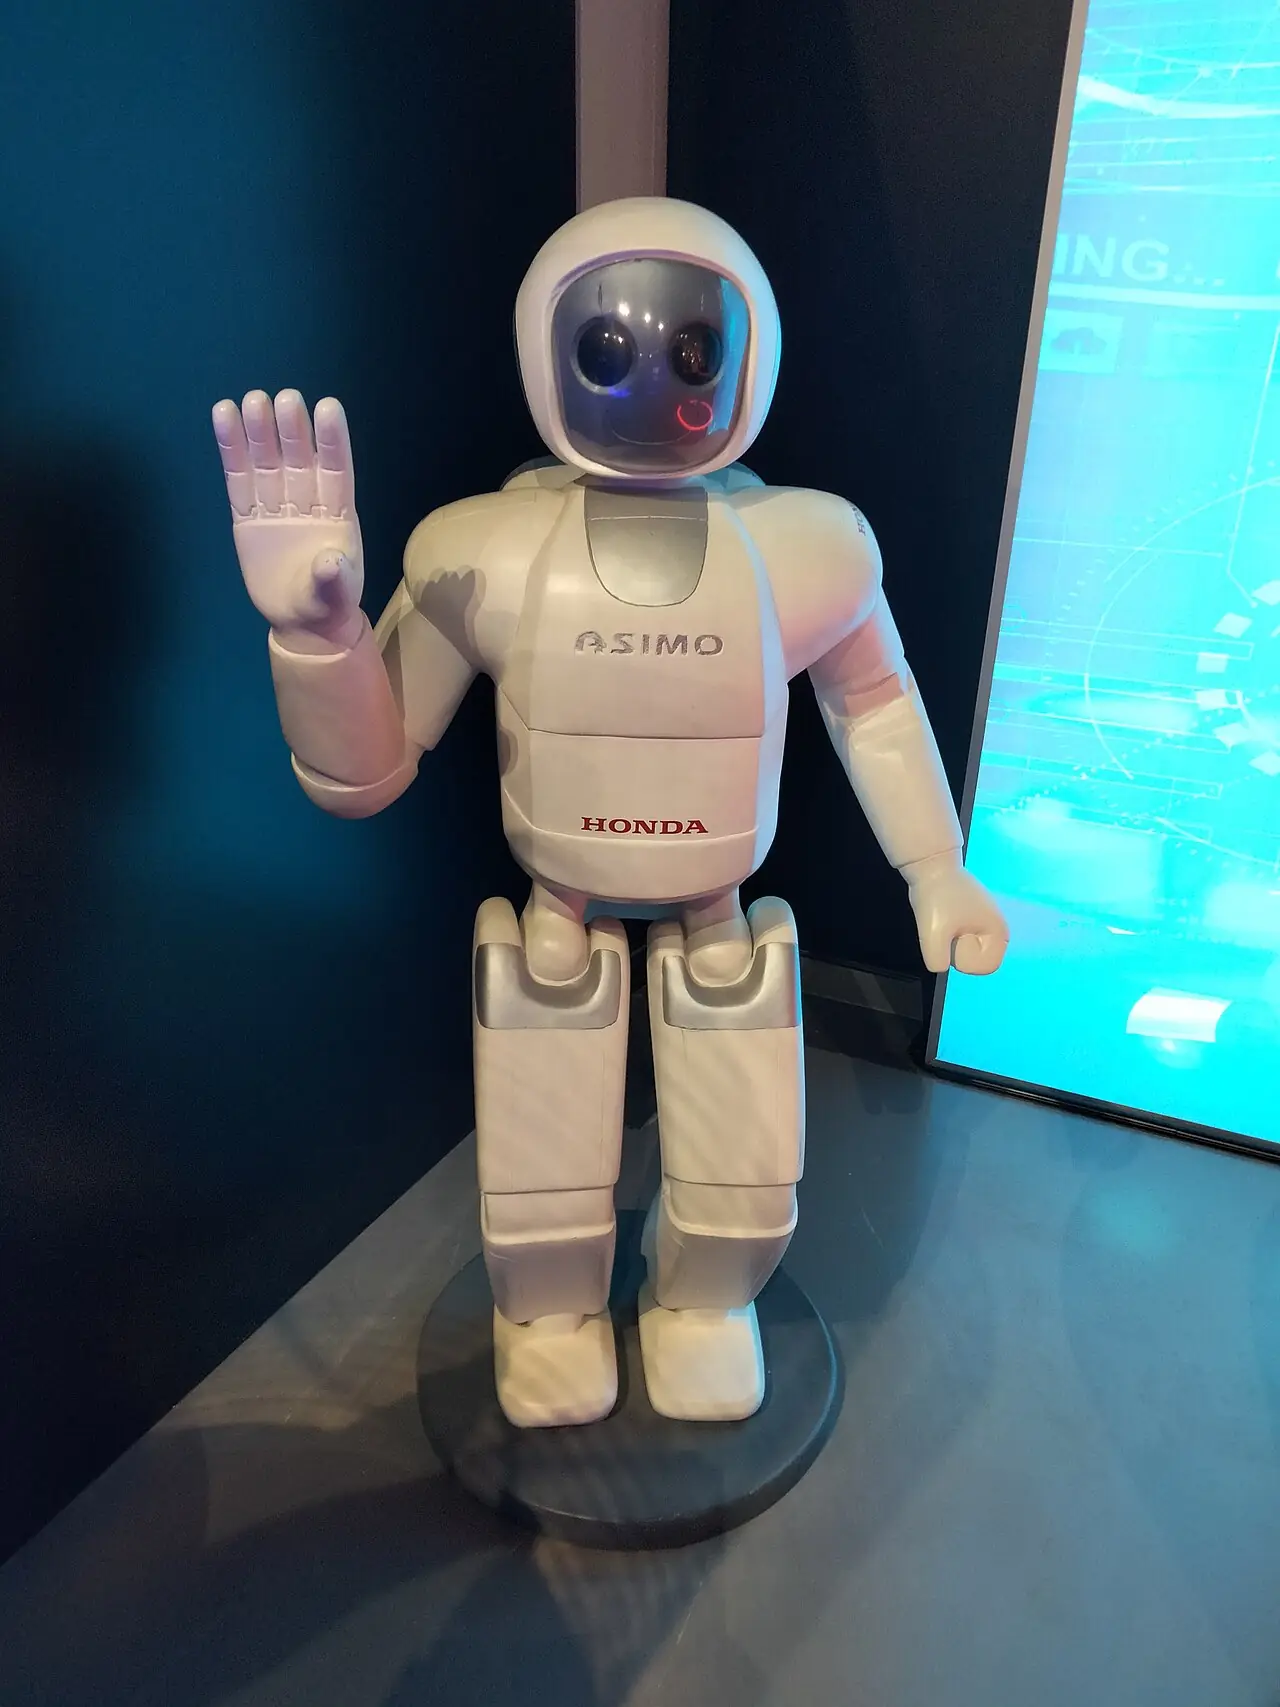
روبوت Honda ASIMO
مشي سلس ومستقر على قدمين، ثم الجري لاحقًا، في روبوت بشري مدمج صُمّم للأماكن البشرية.
الصورة: Enric · CC BY-SA 4.0 · Wikimedia Commons - 2005
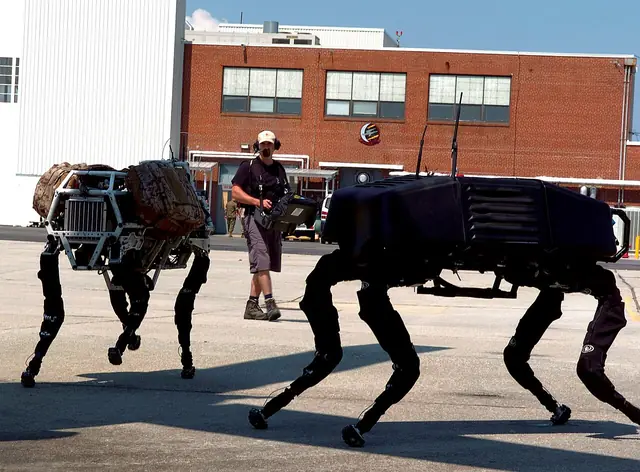
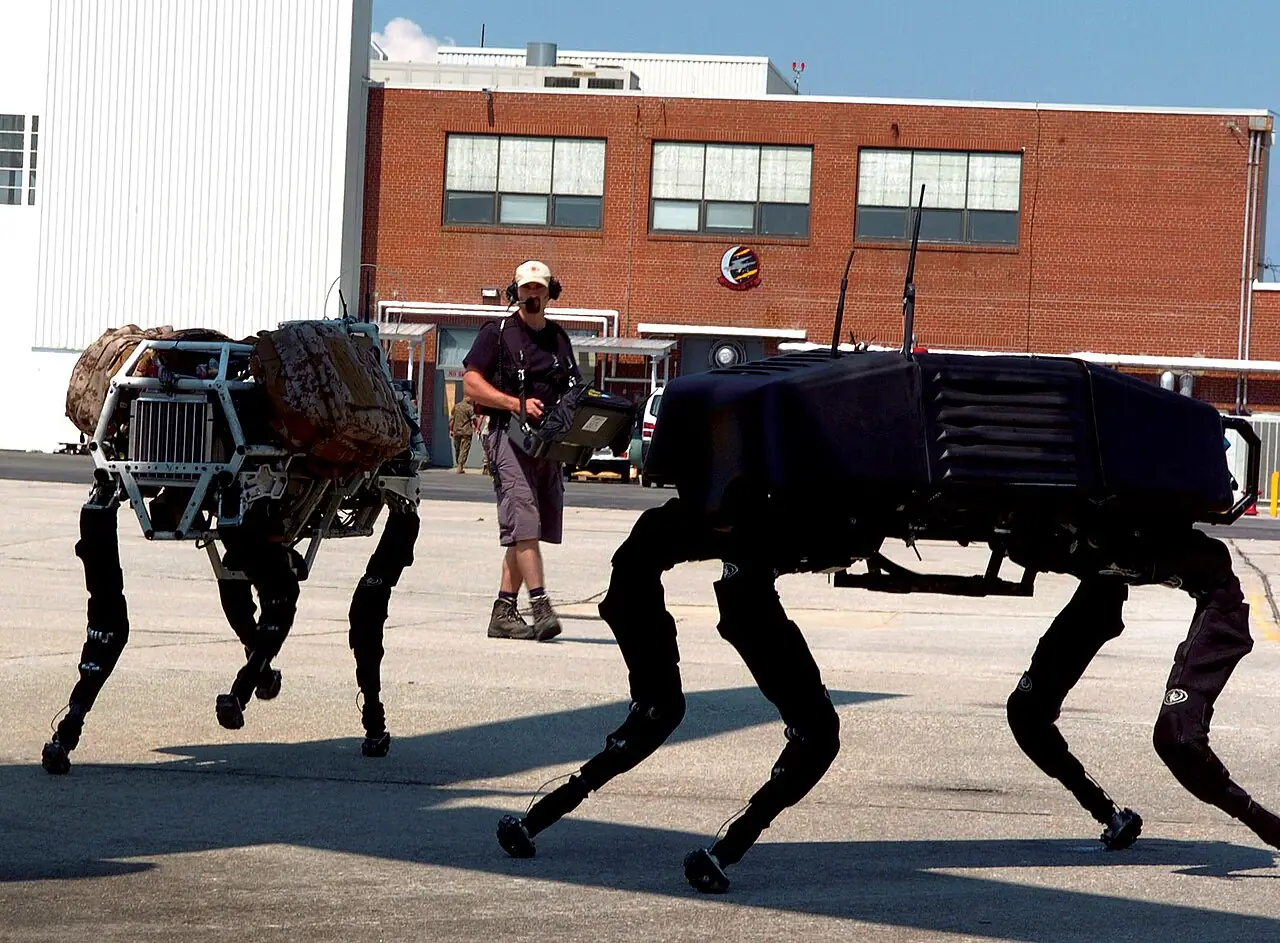
الروبوت BigDog (Boston Dynamics)
روبوت رباعي الأرجل يحفظ توازنه ديناميكيًا ويمشي على الأراضي الوعرة والجليد والمنحدرات ويستعيد توازنه بعد الركل.
الصورة: U.S. Marine Corps photo by Lance Cpl. M. L. Meier. · Public domain · Wikimedia Commons - 2013
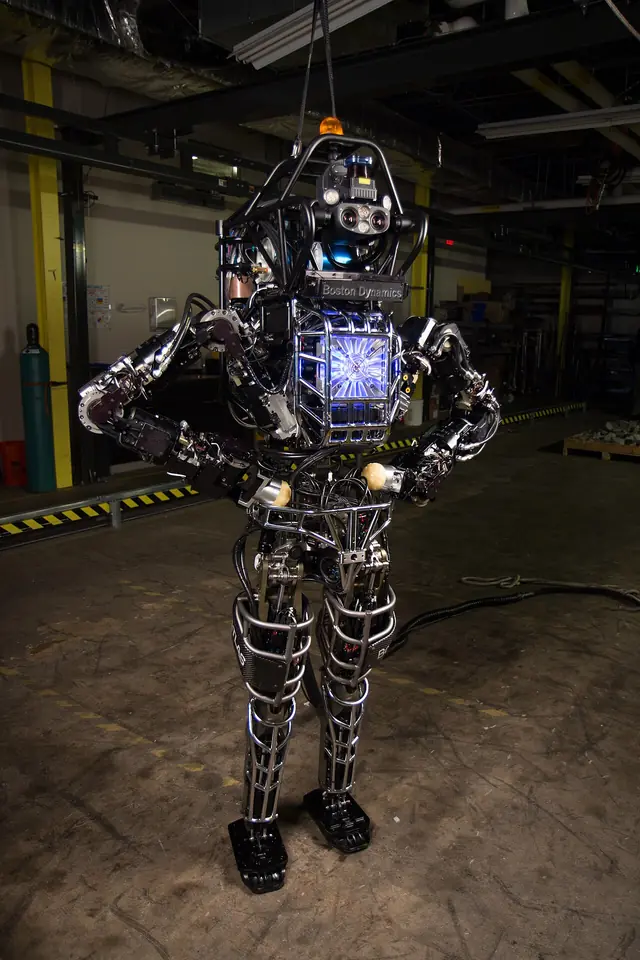
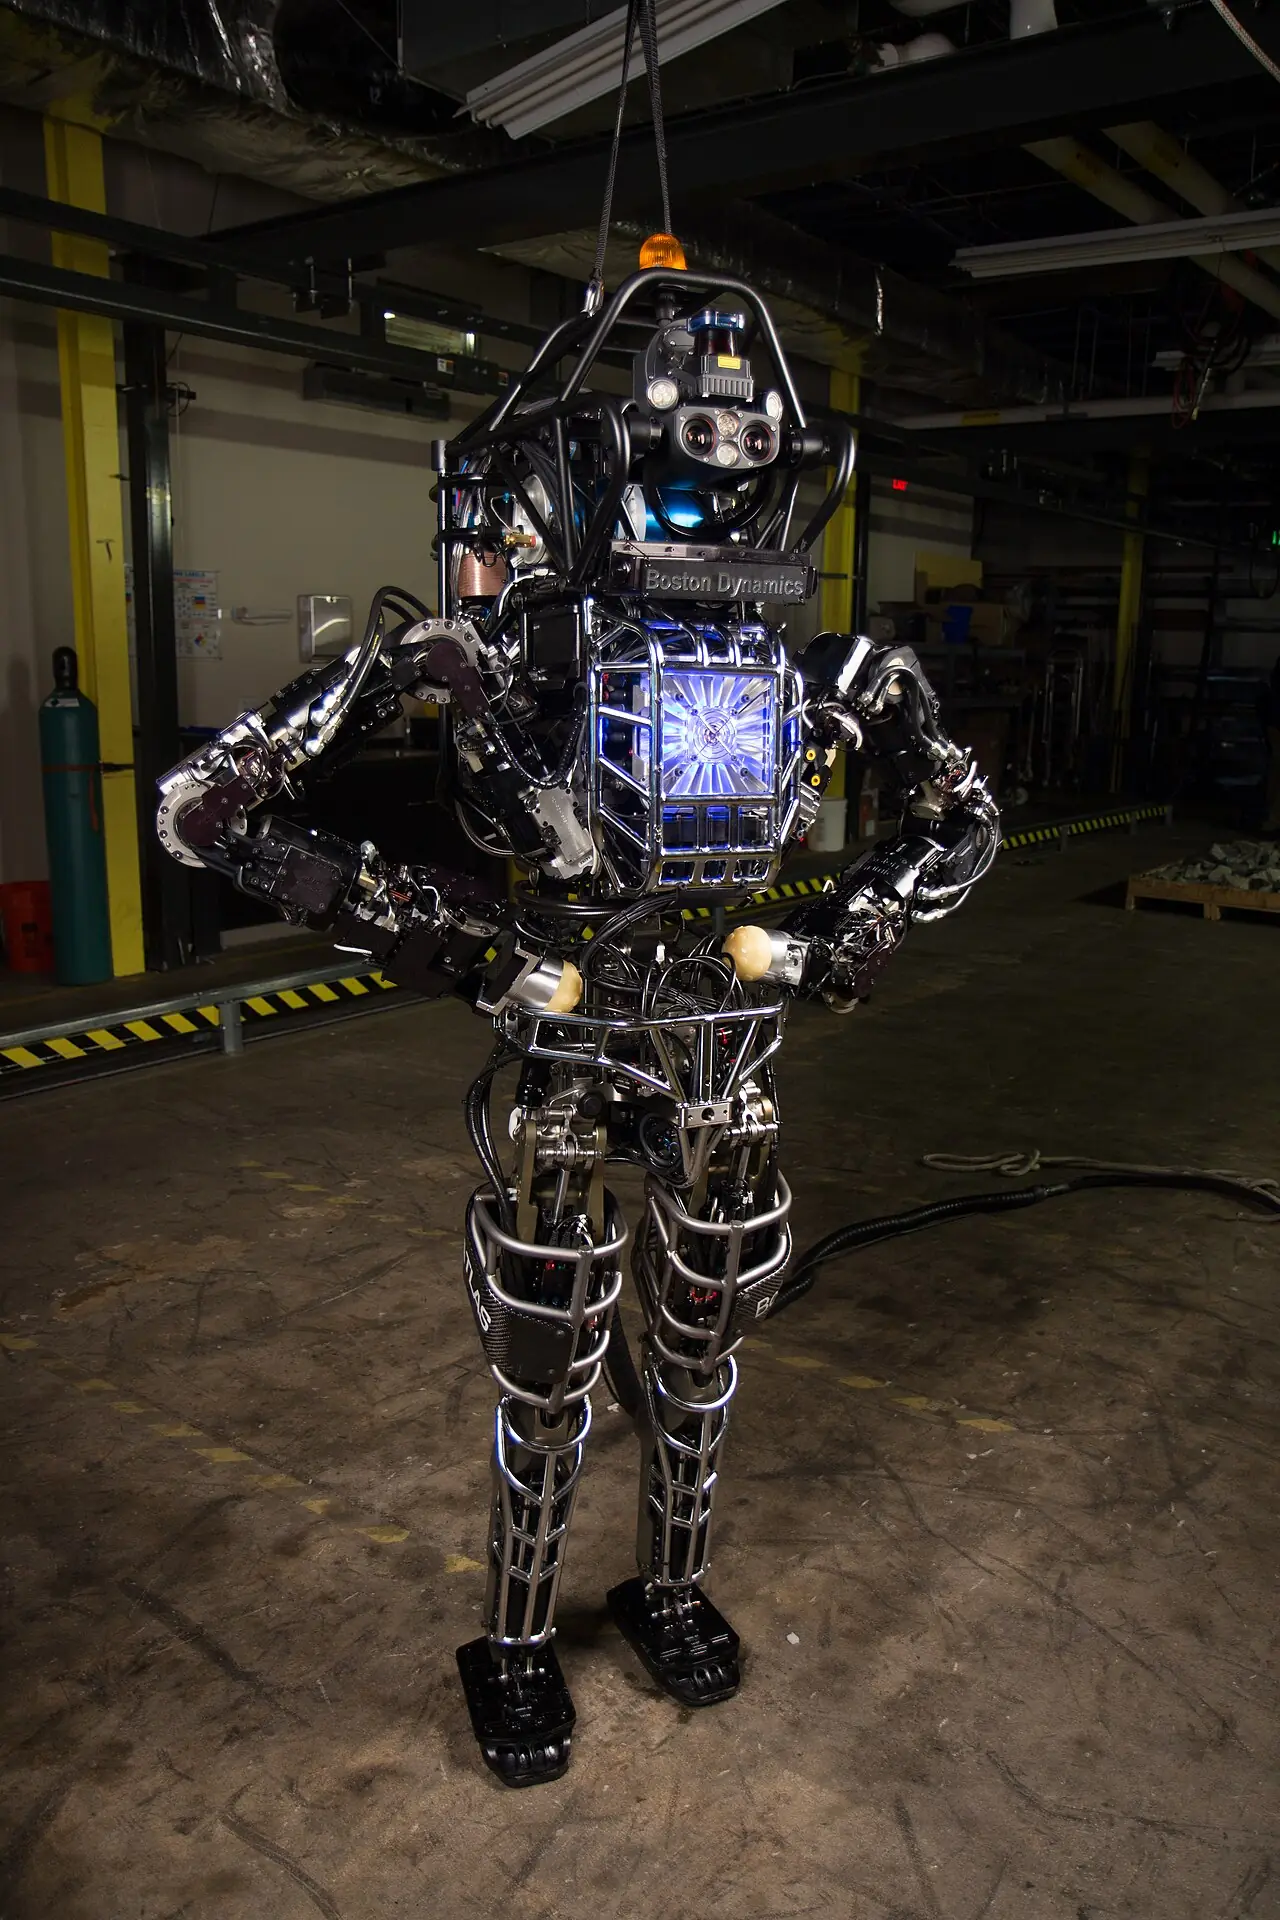
روبوت Atlas من Boston Dynamics
روبوت بشري هيدروليكي لتحدي DARPA للروبوتات؛ ثم عروض الباركور لاحقًا.
الصورة: DARPA · Public domain · Wikimedia Commons - 2025
روبوتات بشرية بنماذج الرؤية-اللغة-الفعل (Figure Helix)
نموذج ذكاء اصطناعي واحد يحوّل الرؤية والطلبات المنطوقة إلى تحكم بكامل الجزء العلوي من الجسم، ويتعامل مع أغراض منزلية غير مألوفة.
الصورة: Figure AI · CC BY 4.0 · Wikimedia Commons


موضع خلاف: يُستشهد عمومًا بـWABOT-1 بوصفه أول روبوت بشري بالحجم الكامل؛ ووُجدت قبله دمى آلية بشرية لكنها لم تكن تستشعر أو تتكيّف.