أذرع الروبوت الصناعية
مناولات قابلة للبرمجة أتمتت اللحام والطلاء والتجميع فغيّرت التصنيع؛ ويعمل نحو 4.66 مليون منها في مصانع العالم.
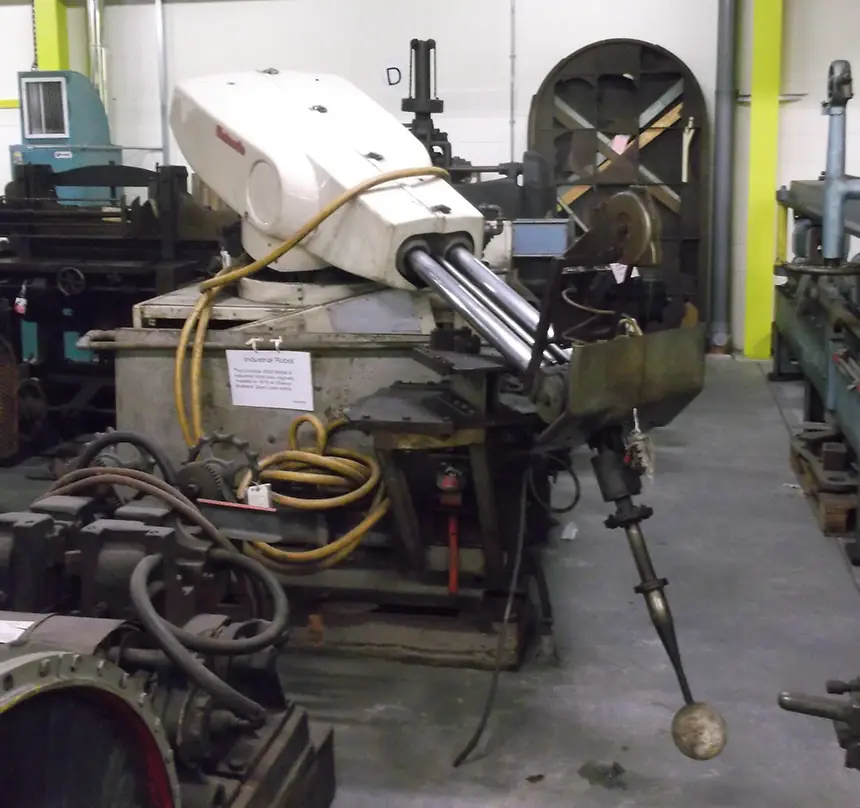
- 1961

النسخة الأولى
جورج ديفول وجوزيف إنغلبرغر (Unimation)
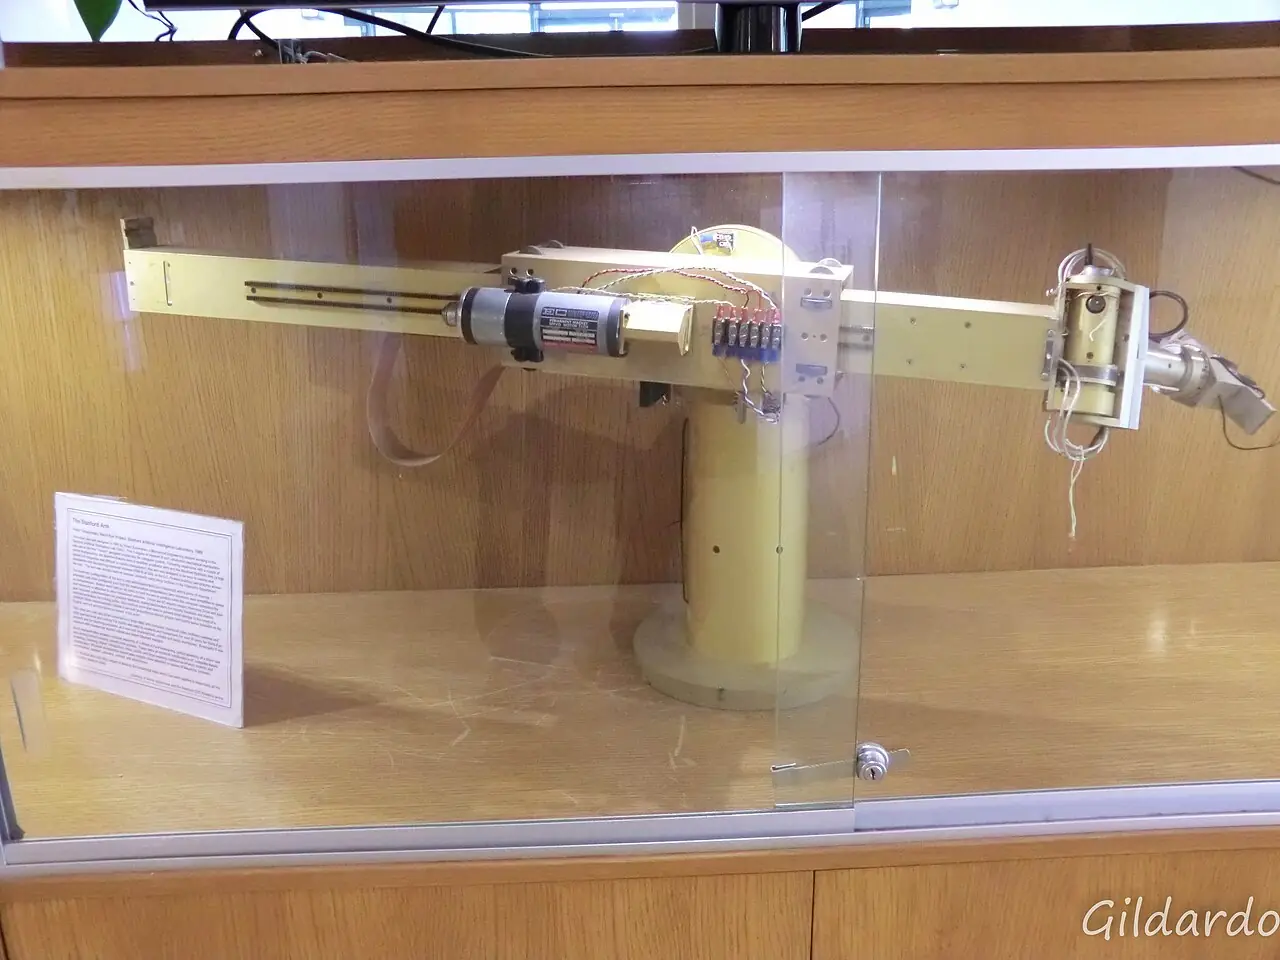
الصورة: Phil_Parker · CC BY 2.0 · Wikimedia Commons - 1969
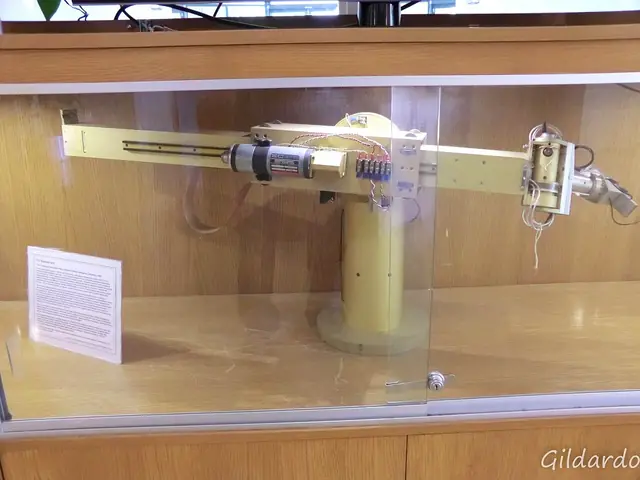
ذراع ستانفورد (فيكتور شاينمان)
ذراع كهربائية بالكامل سداسية المحاور يتحكم بها الحاسوب.
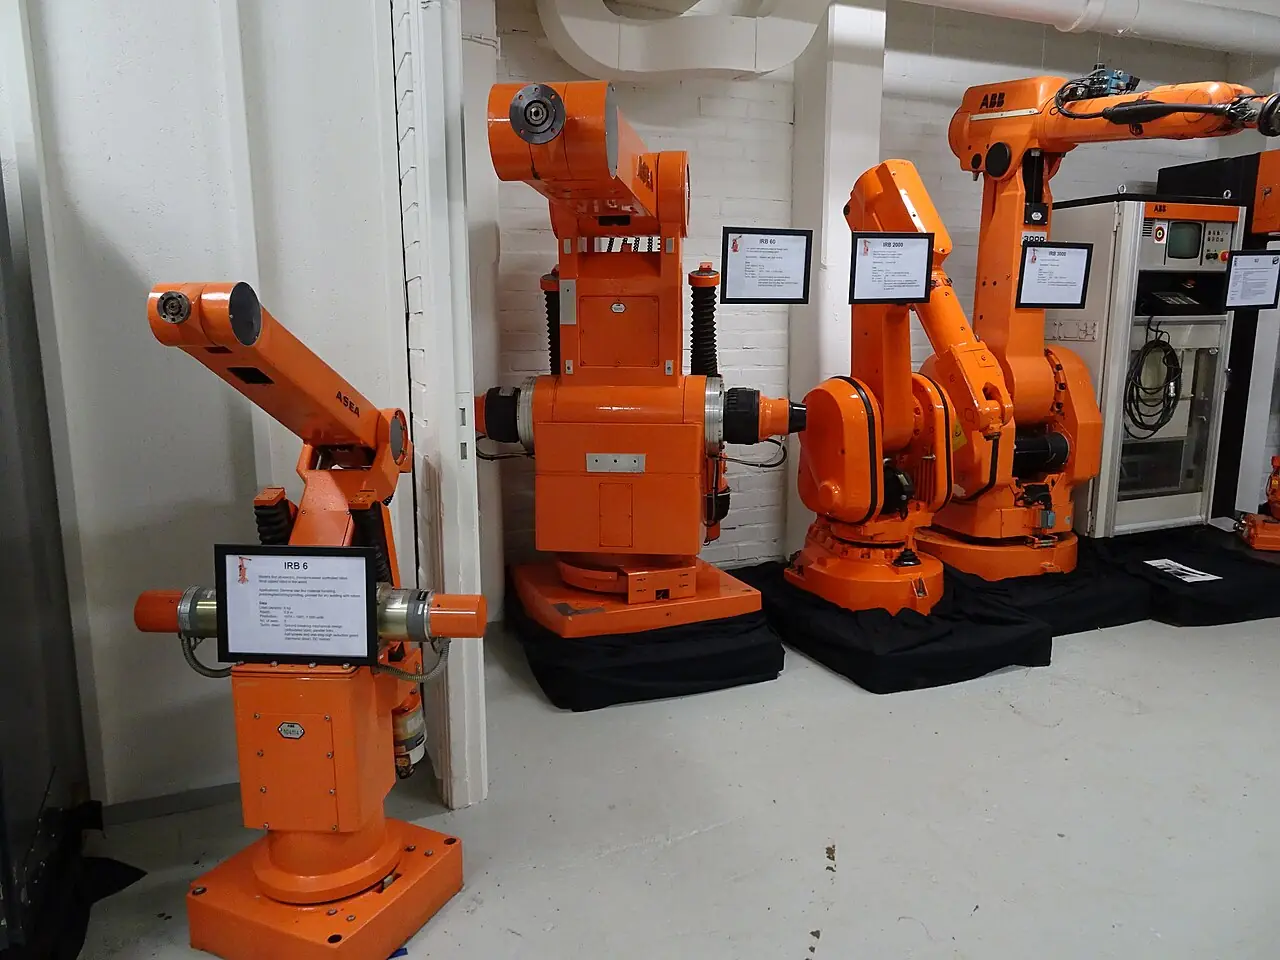
الصورة: Gildardo Sánchez · CC BY 2.0 · Wikimedia Commons - 1973

روبوتا KUKA Famulus وASEA IRB 6 (1974)
ستة محاور كهروميكانيكية؛ وأول روبوت كهربائي بالكامل يتحكم به المعالج الدقيق.
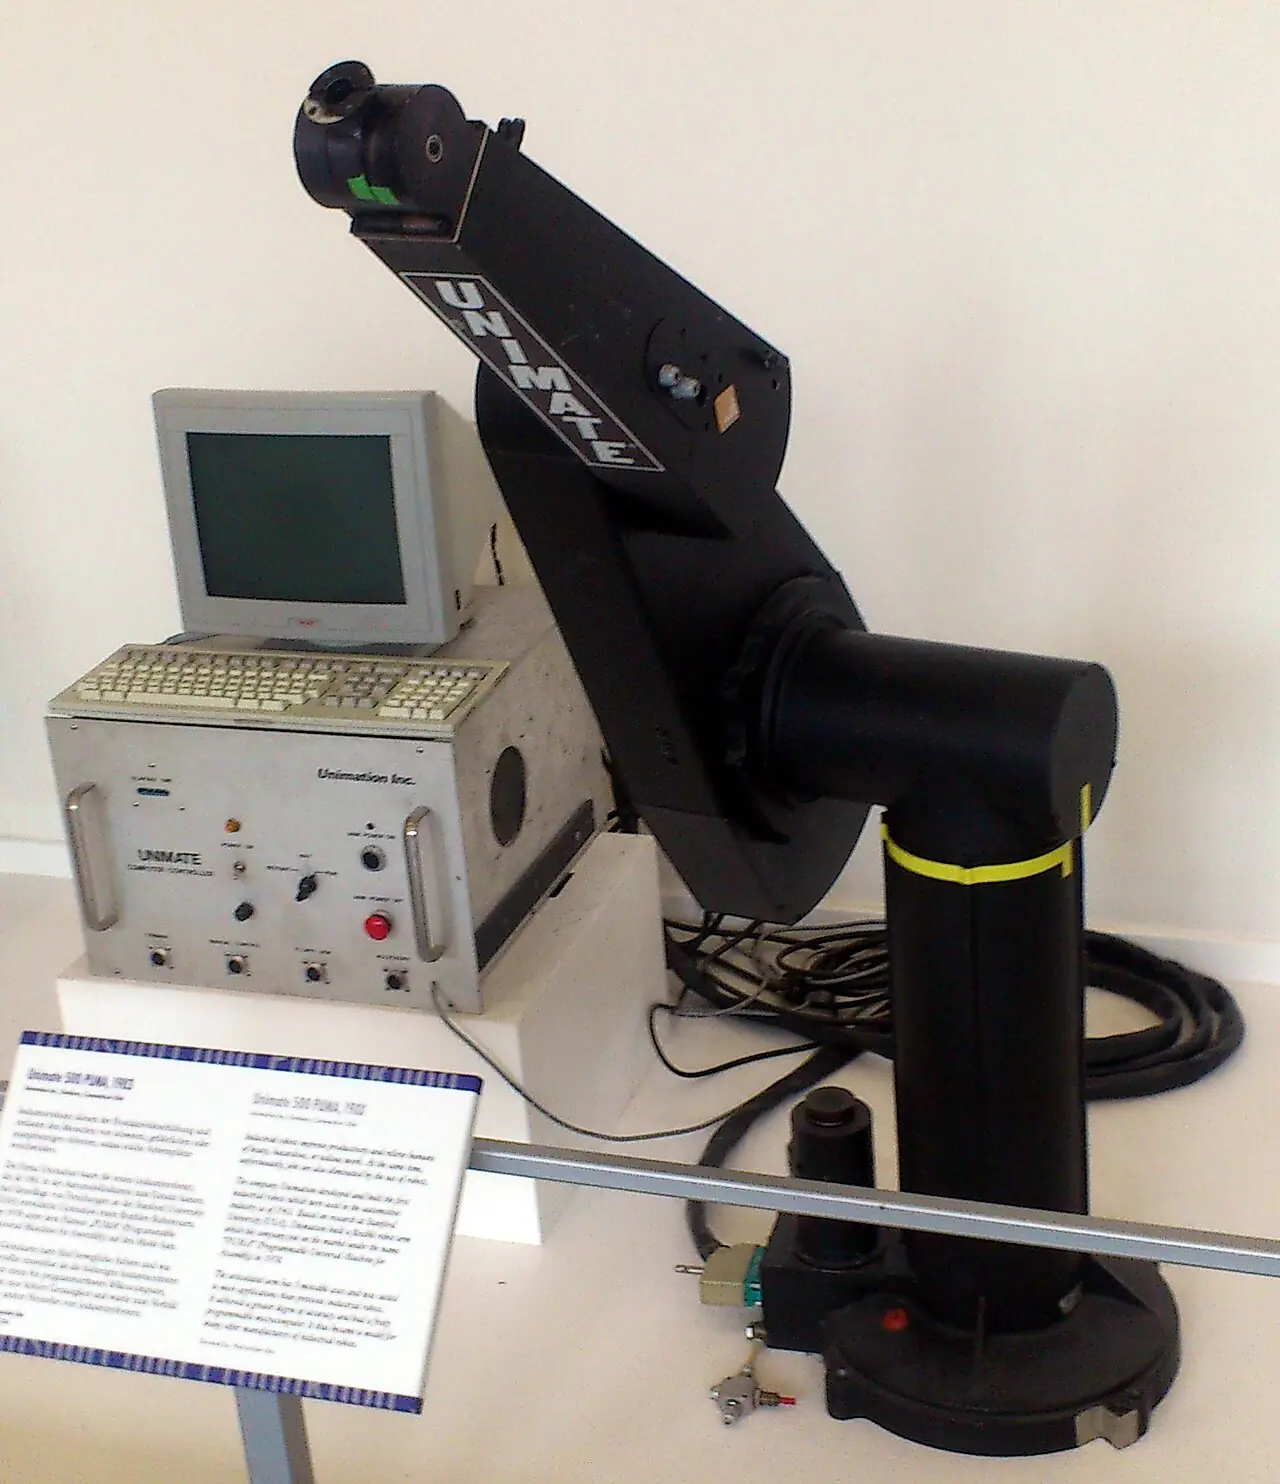
الصورة: Dependability · CC BY-SA 4.0 · Wikimedia Commons - 1978
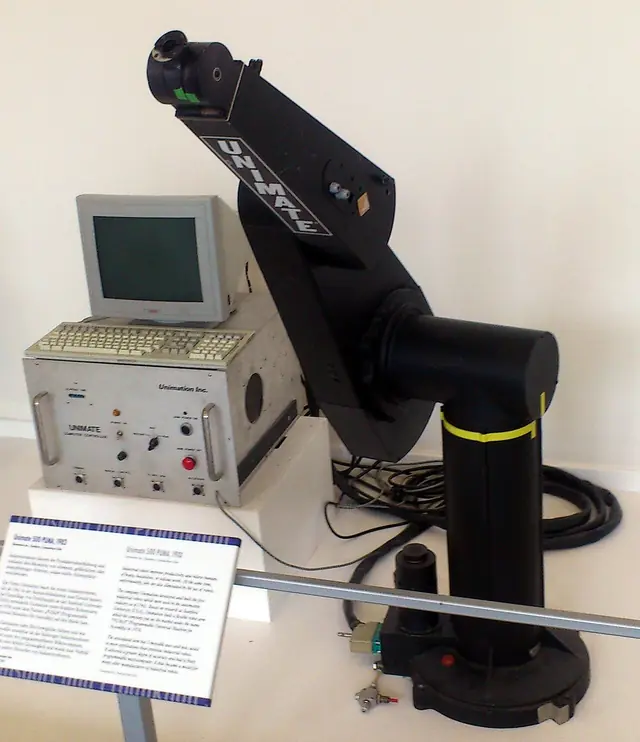
روبوت PUMA (Unimation)
ذراع قابلة للبرمجة للتجميع تصبح معيارًا في البحث والصناعة.
الصورة: Theoprakt · CC BY-SA 3.0 · Wikimedia Commons - 2008
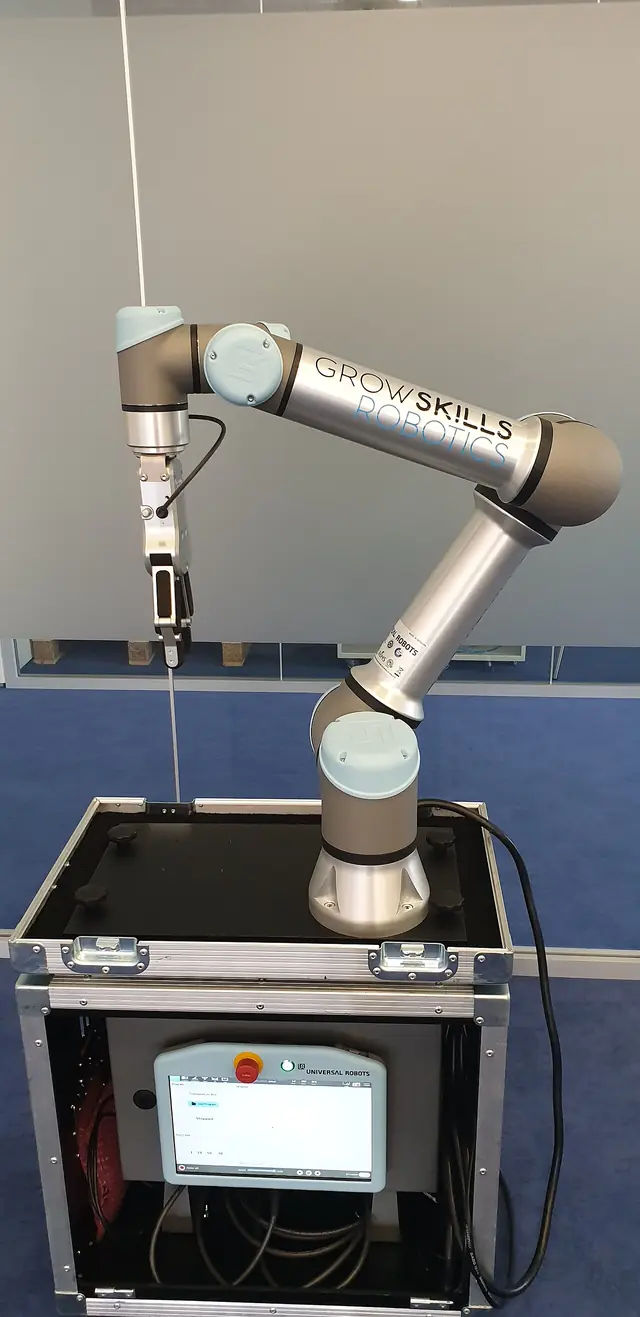
الروبوتات التعاونية (Universal Robots UR5)
روبوتات تعاونية آمنة وخفيفة تعمل بجانب البشر دون أقفاص.
الصورة: GrowSkills Robotics · CC BY-SA 4.0 · Wikimedia Commons